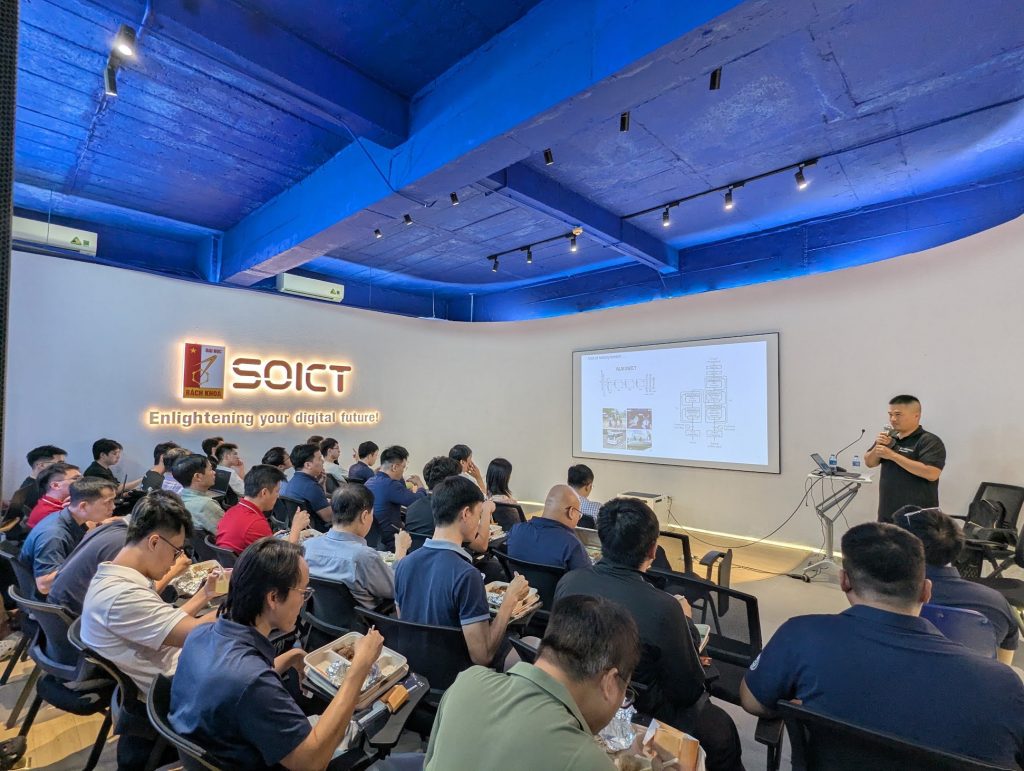
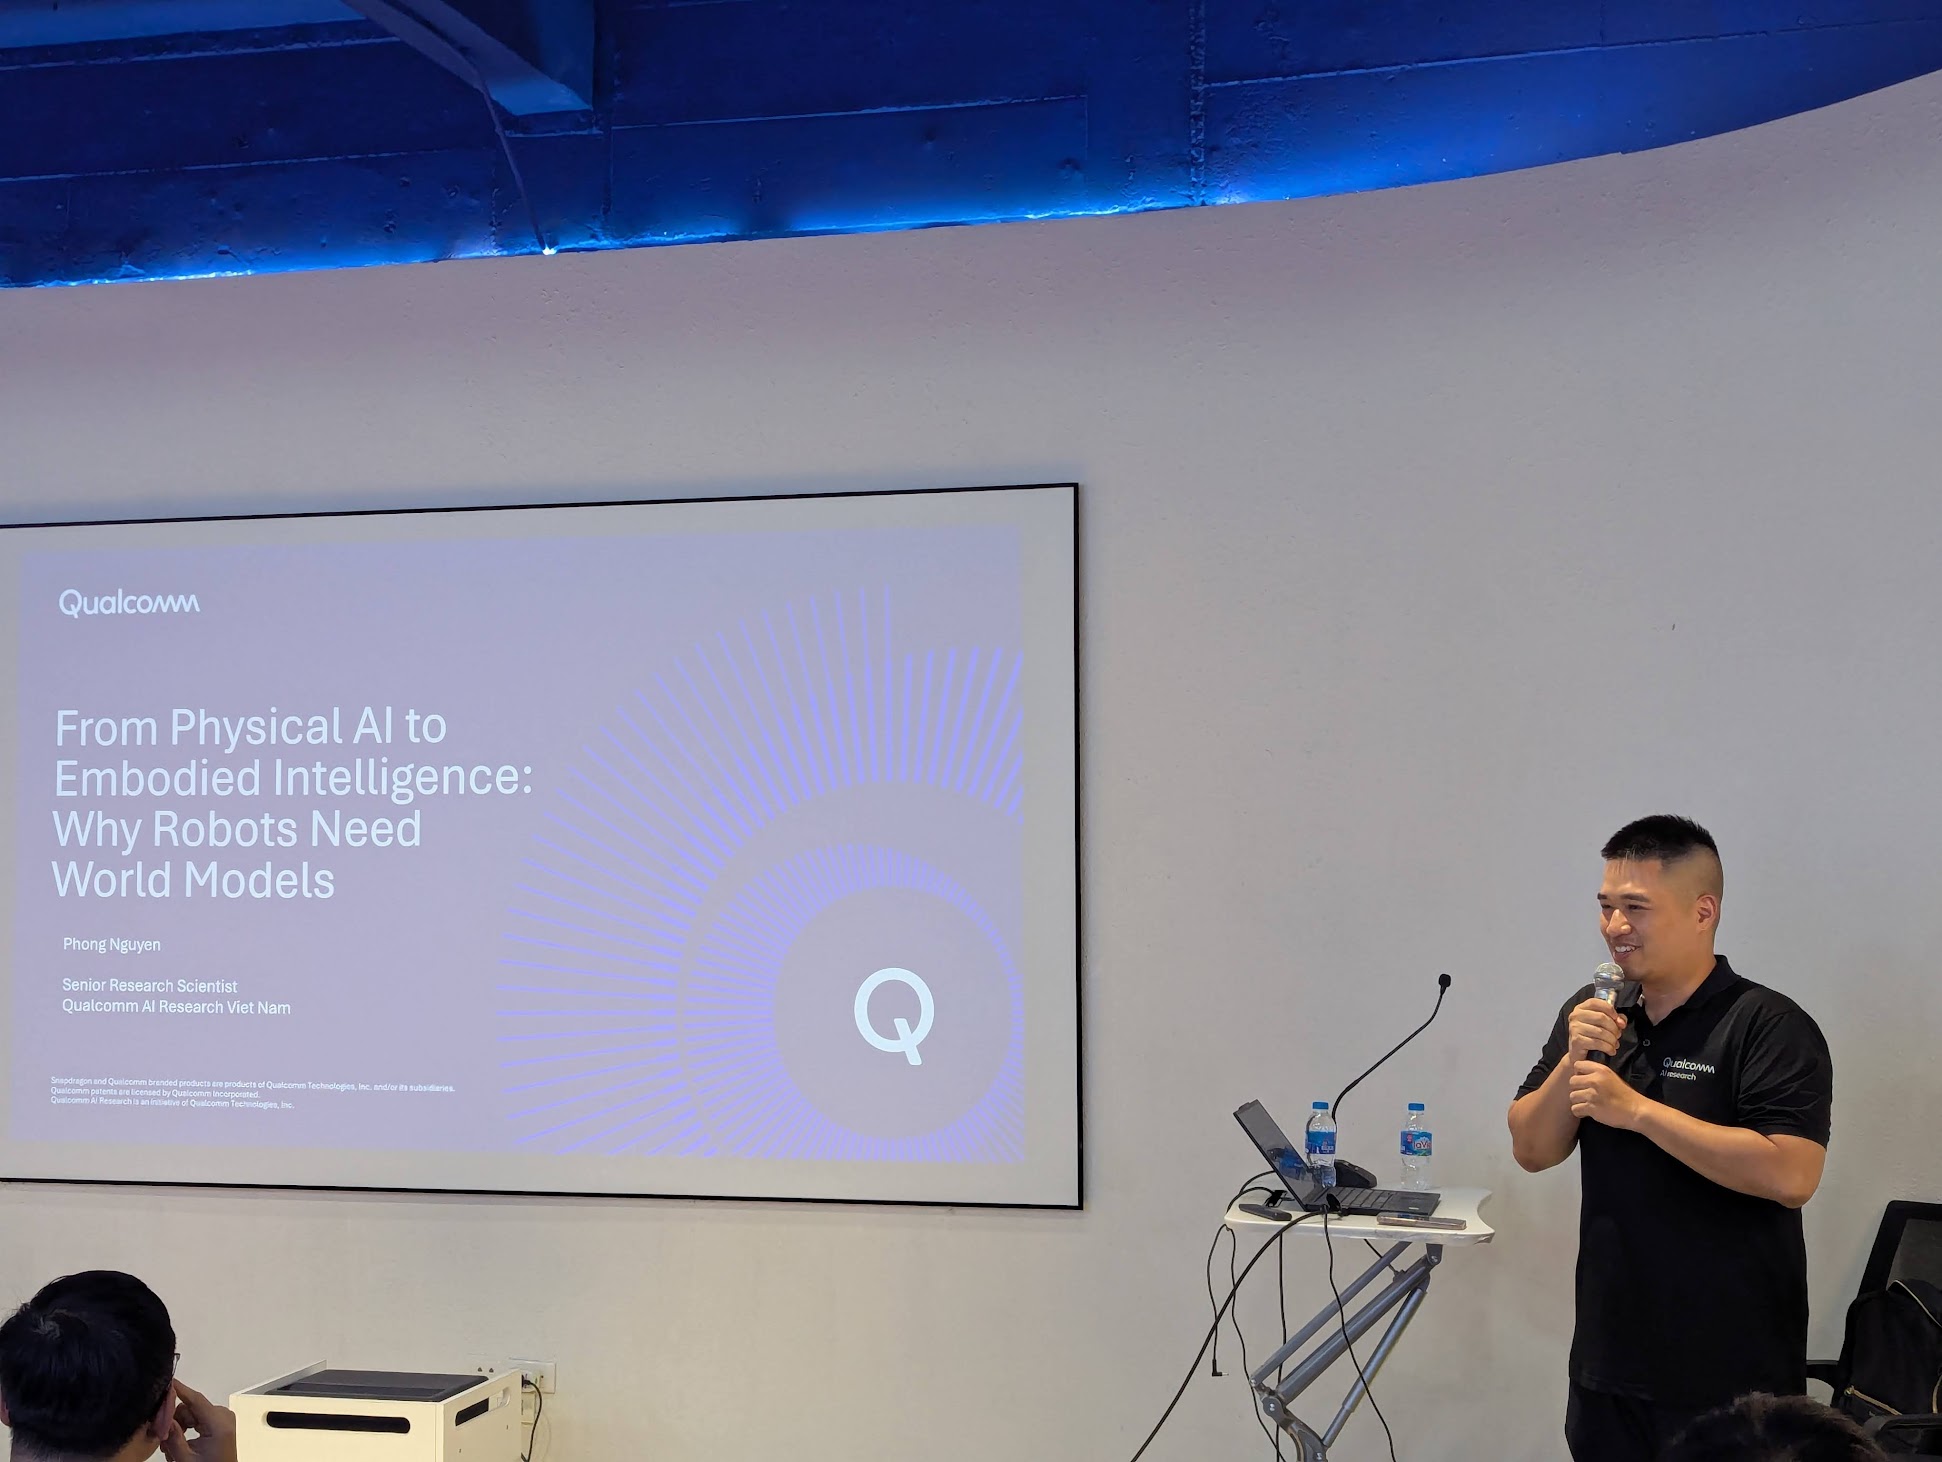
Ngày 28/10/2026, nối tiếp hoạt động seminar khoa học định kỳ hằng tháng nhằm chia sẻ kết quả nghiên cứu và tăng cường kết nối giữa các nhóm nghiên cứu, Trường Công nghệ Thông tin và Truyền thông, Đại học Bách khoa Hà Nội tổ chức Lunch Seminar tháng 10 với chủ đề “World Models and Robot Learning in the Era of Physical AI”. Tại chương trình, TS. Nguyễn Hà Phong, Nhà nghiên cứu cấp cao tại Qualcomm AI Research Việt Nam, đã trình bày những hướng tiếp cận mới trong nghiên cứu mô hình thế giới và học máy cho robot.
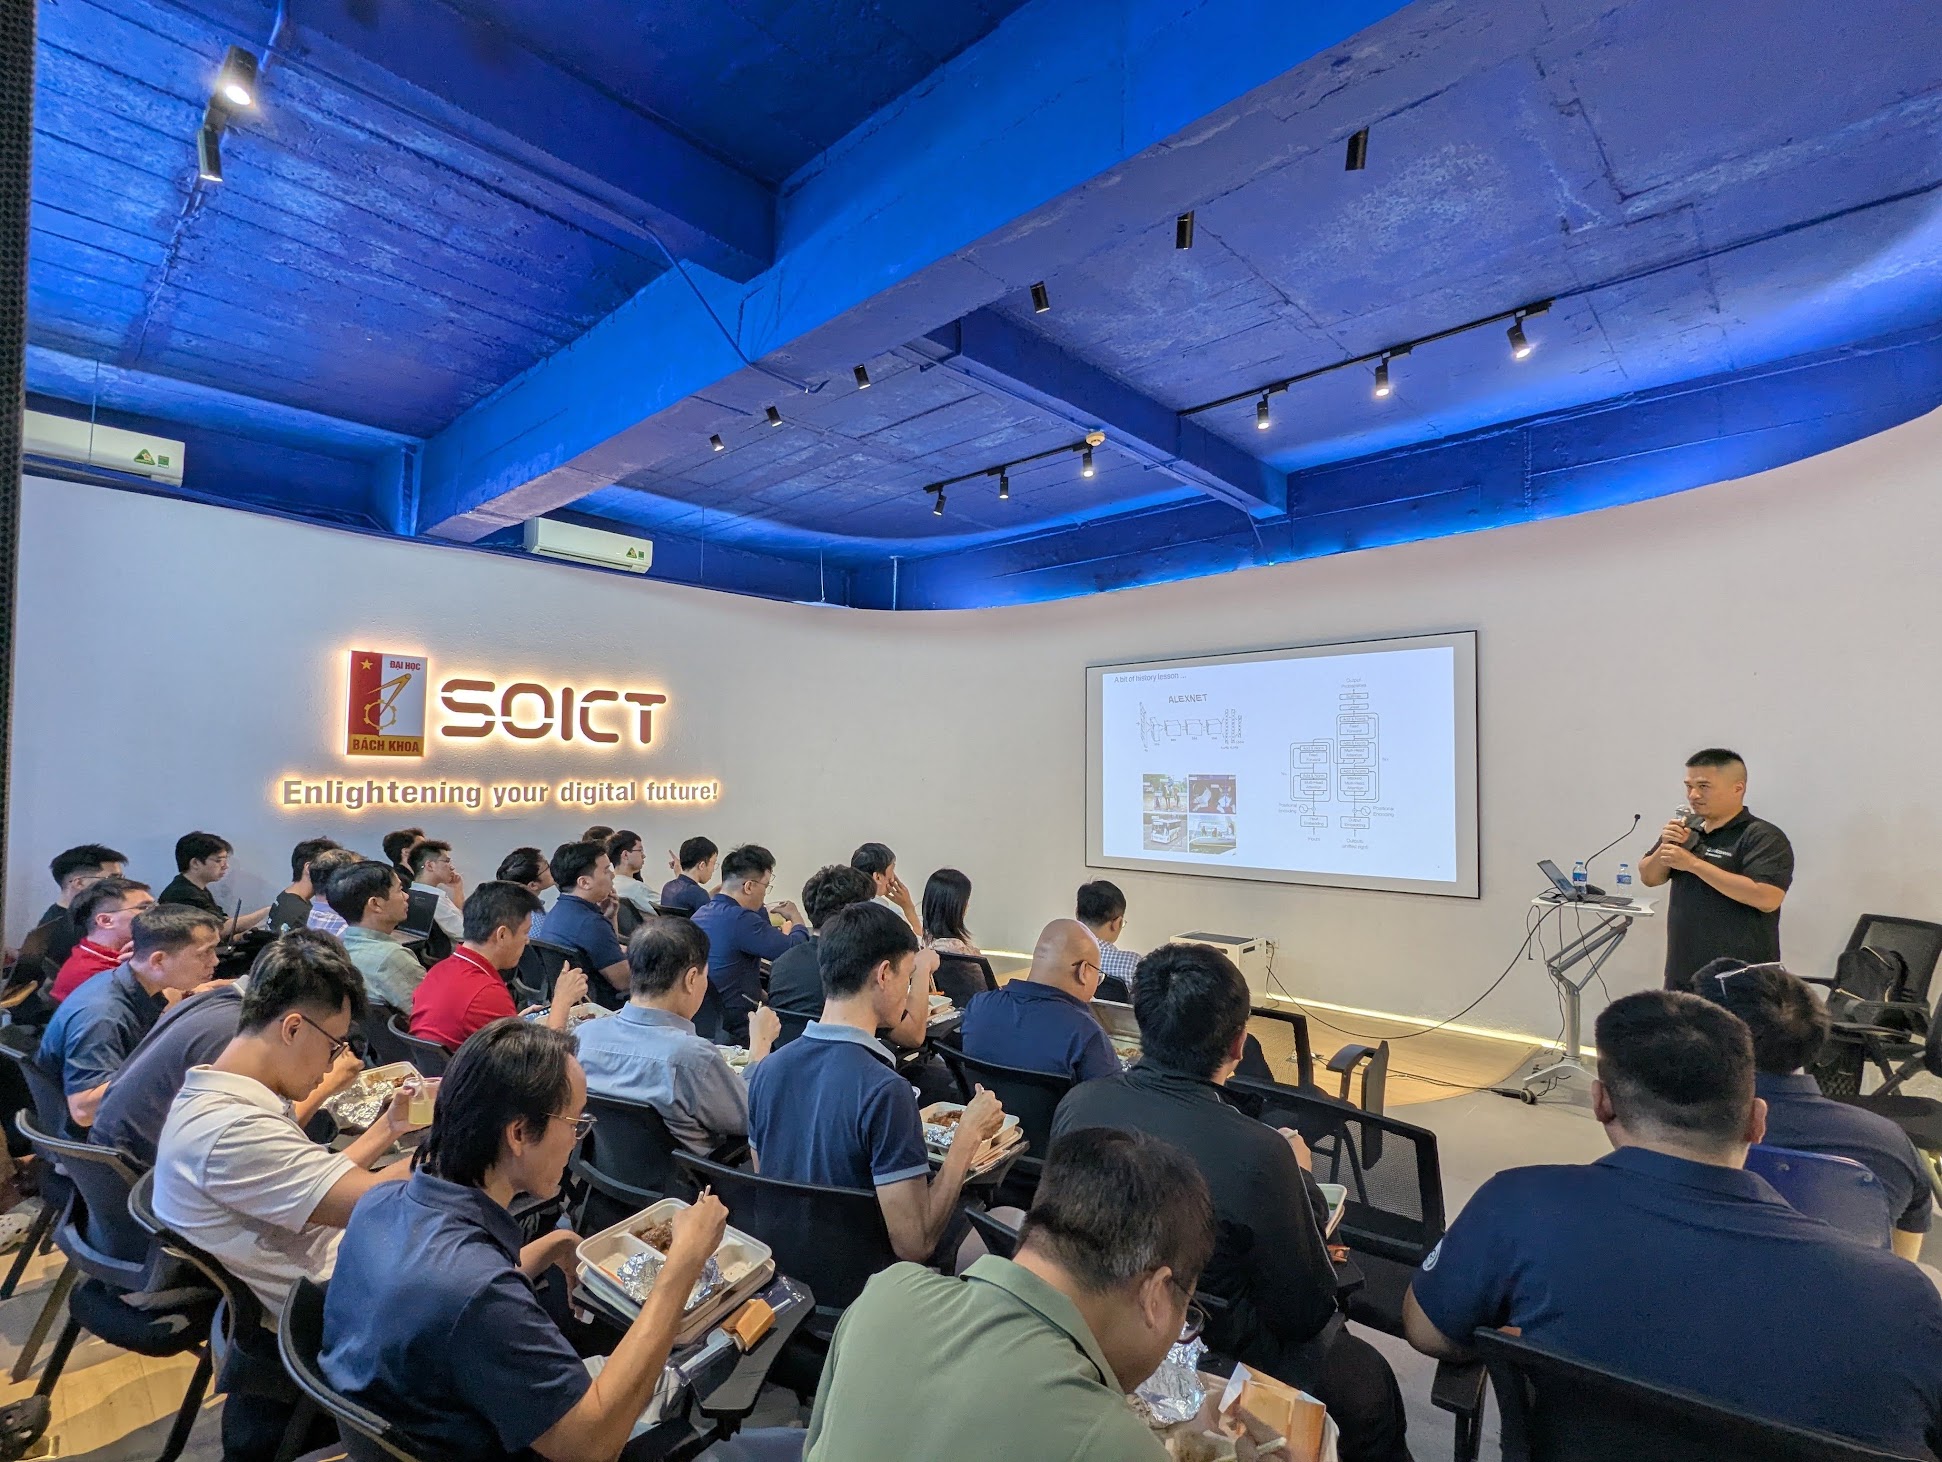
Trong phần trình bày, TS. Nguyễn Hà Phong tập trung làm rõ vai trò của World Model (mô hình thế giới) – mô hình cho phép robot dự đoán trạng thái tương lai của môi trường dựa trên trạng thái hiện tại và hành động được thực hiện. Thay vì chỉ phản ứng với tình huống trước mắt, robot có thể sử dụng các dự đoán này để đánh giá phương án hành động, lập kế hoạch và học hỏi từ những tình huống mô phỏng. Cách tiếp cận này mở ra khả năng tận dụng dữ liệu tổng hợp để hỗ trợ huấn luyện robot, trong bối cảnh dữ liệu hành vi robot vẫn cần nhiều công sức thu thập và xử lý.
Một thách thức đáng chú ý được đề cập là Sim-to-Real Gap – khoảng cách giữa hiệu suất của mô hình trong môi trường mô phỏng và khi vận hành trong thực tế. Một hệ thống hoạt động tốt trong điều kiện thử nghiệm được kiểm soát chưa chắc duy trì được hiệu suất khi môi trường thay đổi hoặc khi thực hiện các tác vụ đòi hỏi khả năng ghi nhớ, phối hợp di chuyển và thao tác. Bên cạnh đó, các mô hình sinh video dù có khả năng tái tạo những tình huống trực quan vẫn cần cải thiện về tốc độ, khả năng kiểm soát, tính nhất quán vật lý và khả năng tương tác để đáp ứng yêu cầu điều khiển robot.
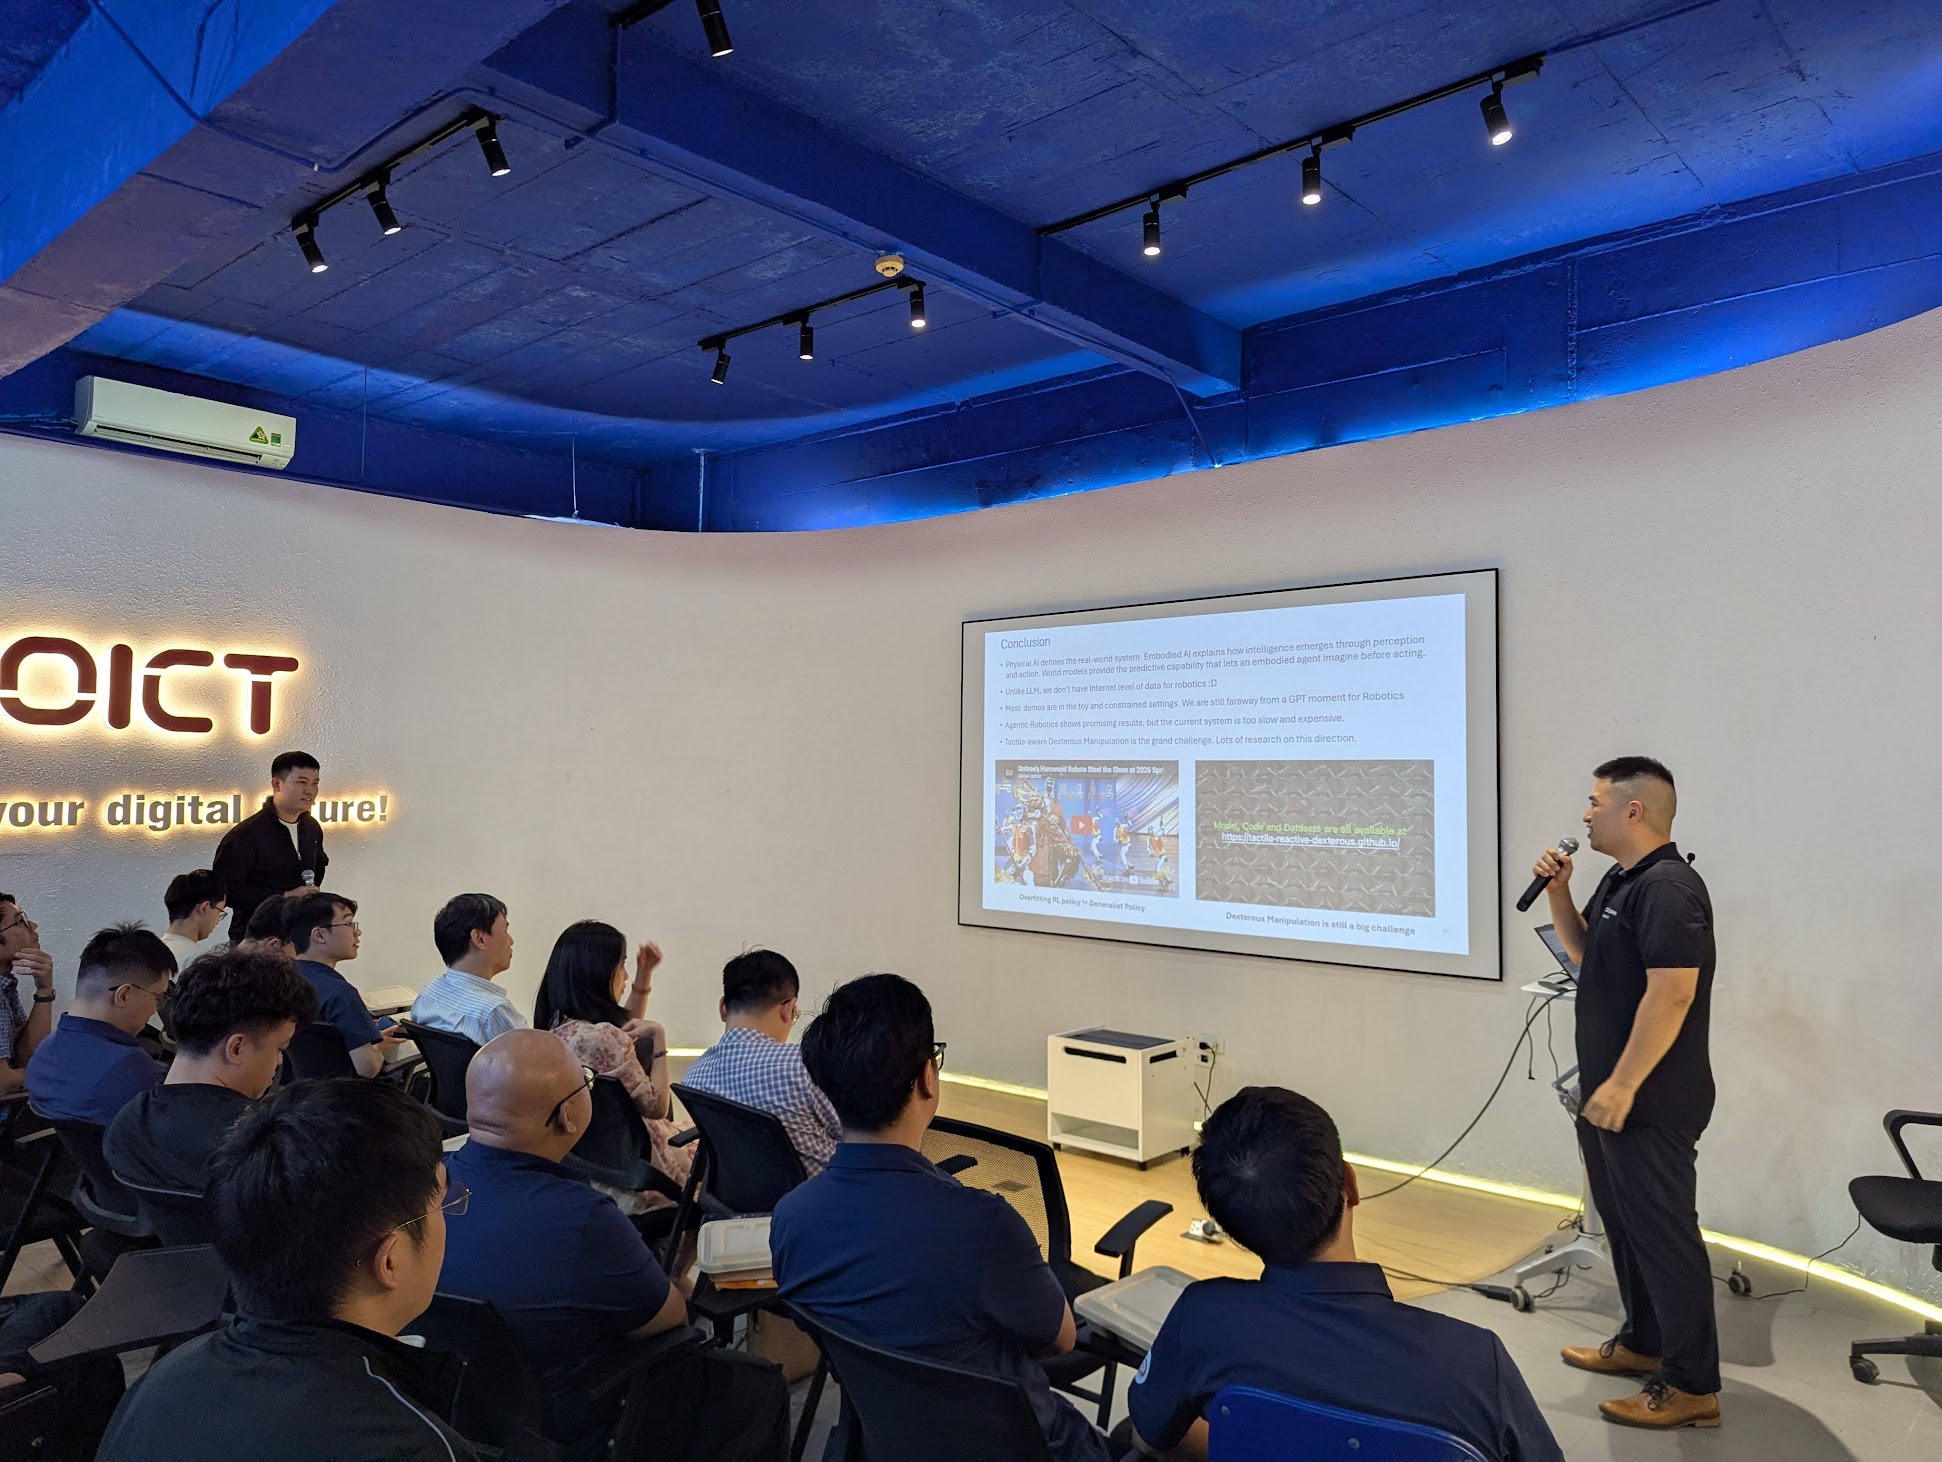
Từ những hạn chế này, bài trình bày đề cập đến hướng kết hợp World Model với Policy Model. Trong đó, mô hình thế giới dự đoán các trạng thái có thể xảy ra, còn mô hình chính sách xác định hành động phù hợp để robot thực hiện. Việc tận dụng dữ liệu video quy mô lớn kết hợp với dữ liệu chuyên biệt về hành vi robot được kỳ vọng sẽ hỗ trợ quá trình huấn luyện và cải thiện khả năng ra quyết định. Tuy nhiên, chất lượng dữ liệu, chi phí tính toán và độ tin cậy khi triển khai trên hệ thống thực vẫn là những vấn đề cần tiếp tục nghiên cứu.
Phần hỏi đáp diễn ra sôi nổi, tập trung vào việc tự động hóa thu thập, đánh giá dữ liệu huấn luyện, tối ưu chi phí tính toán và lựa chọn giữa phát triển robot đa năng với các hệ thống chuyên biệt theo từng nhiệm vụ. Các nội dung thảo luận cũng cho thấy vai trò của kiến thức nền tảng về cơ điện tử, động học và hệ thống robot trong nghiên cứu AI hiện đại.
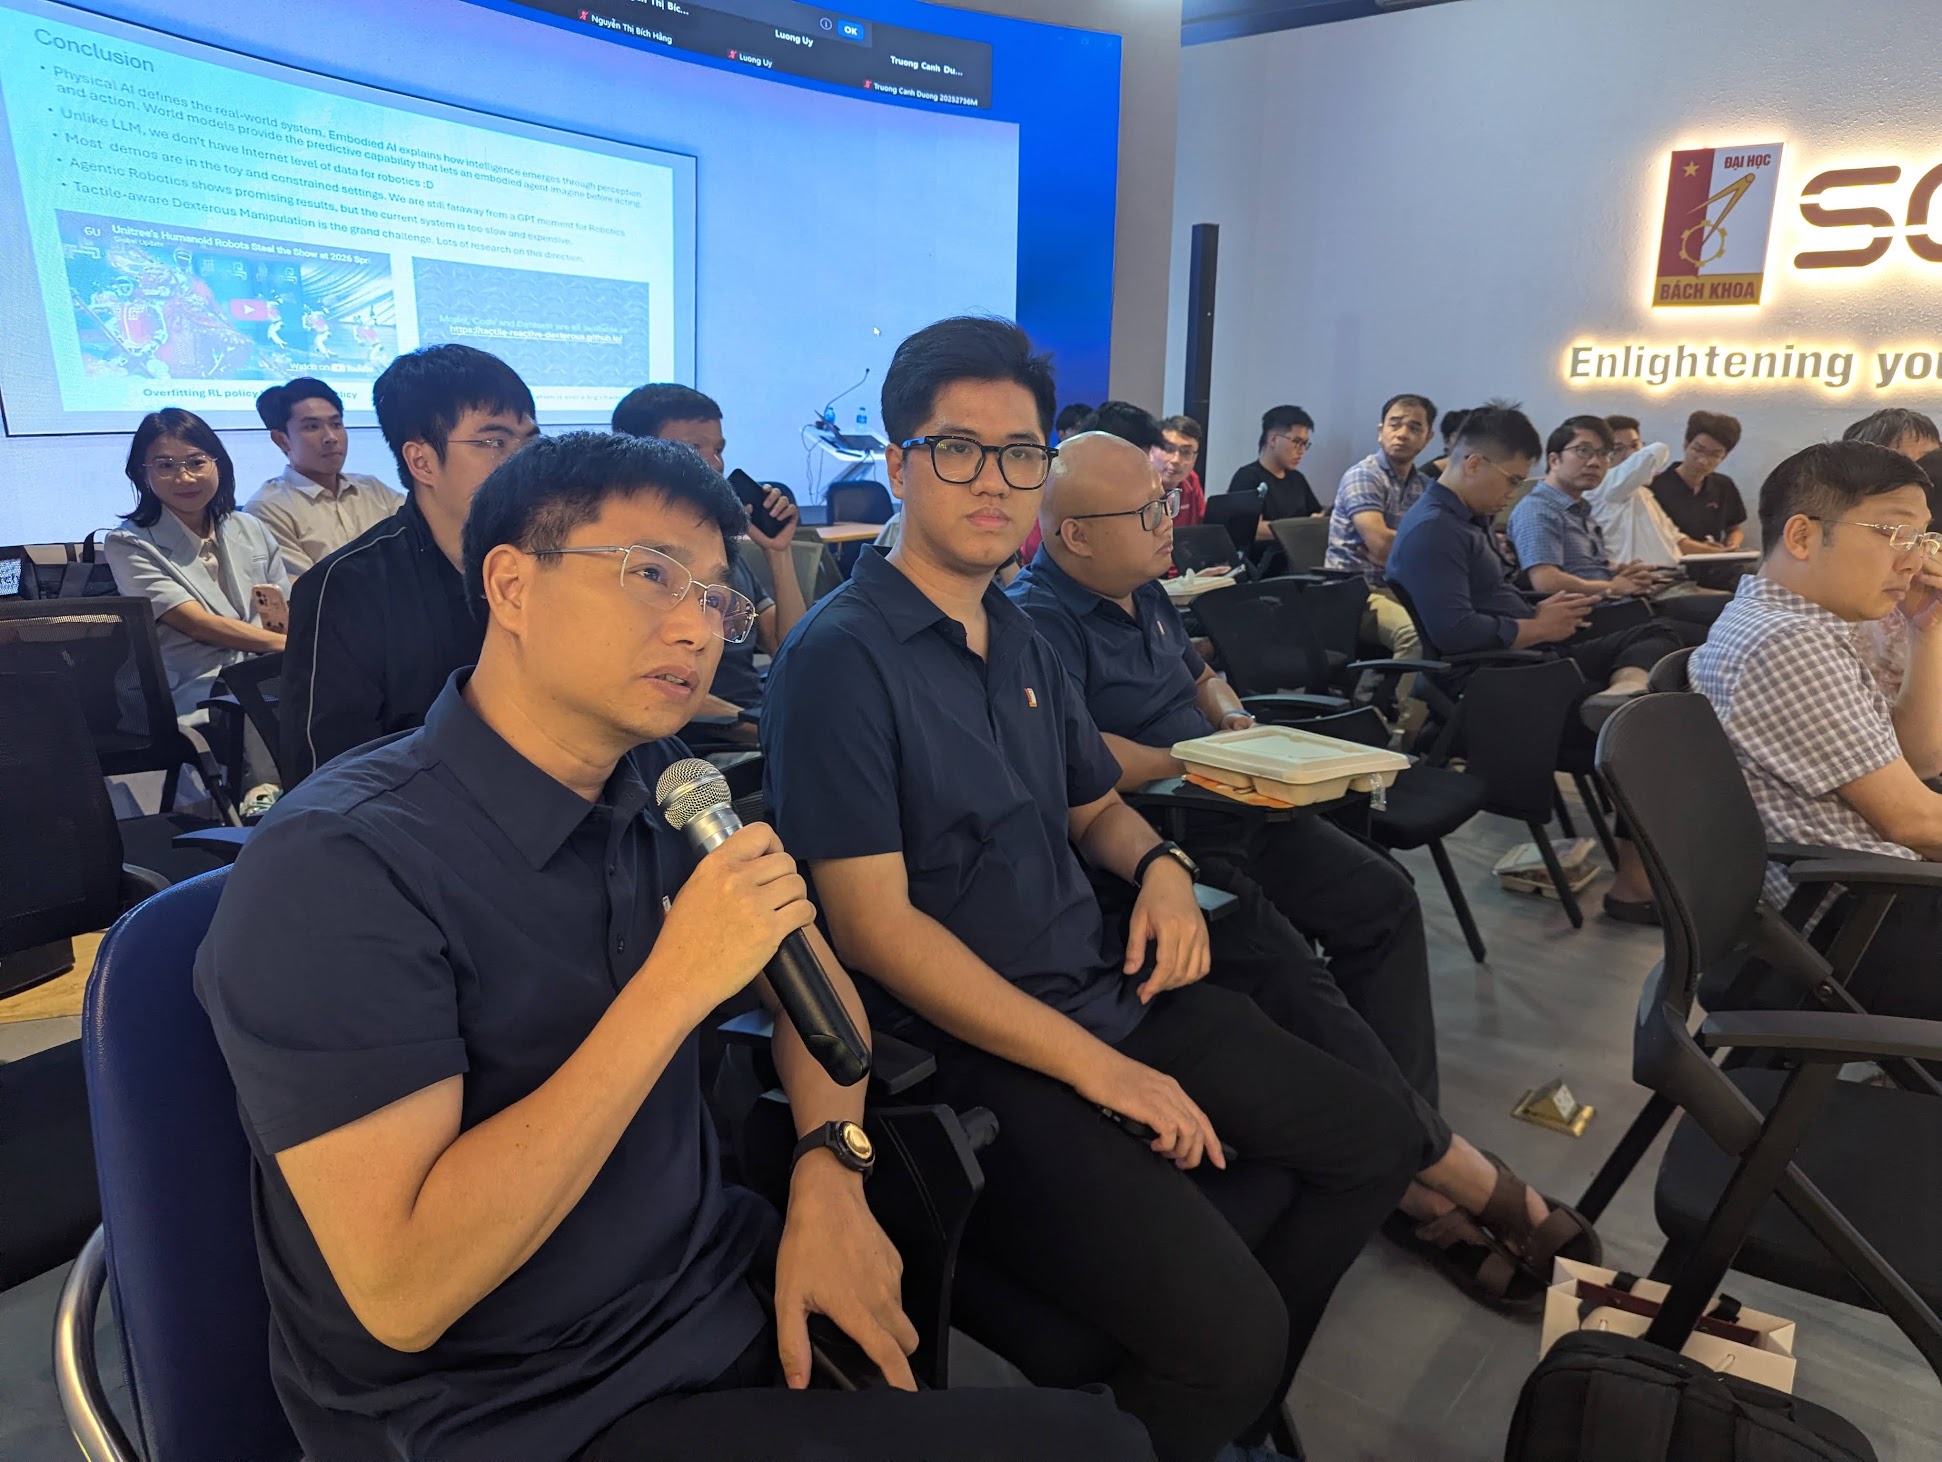
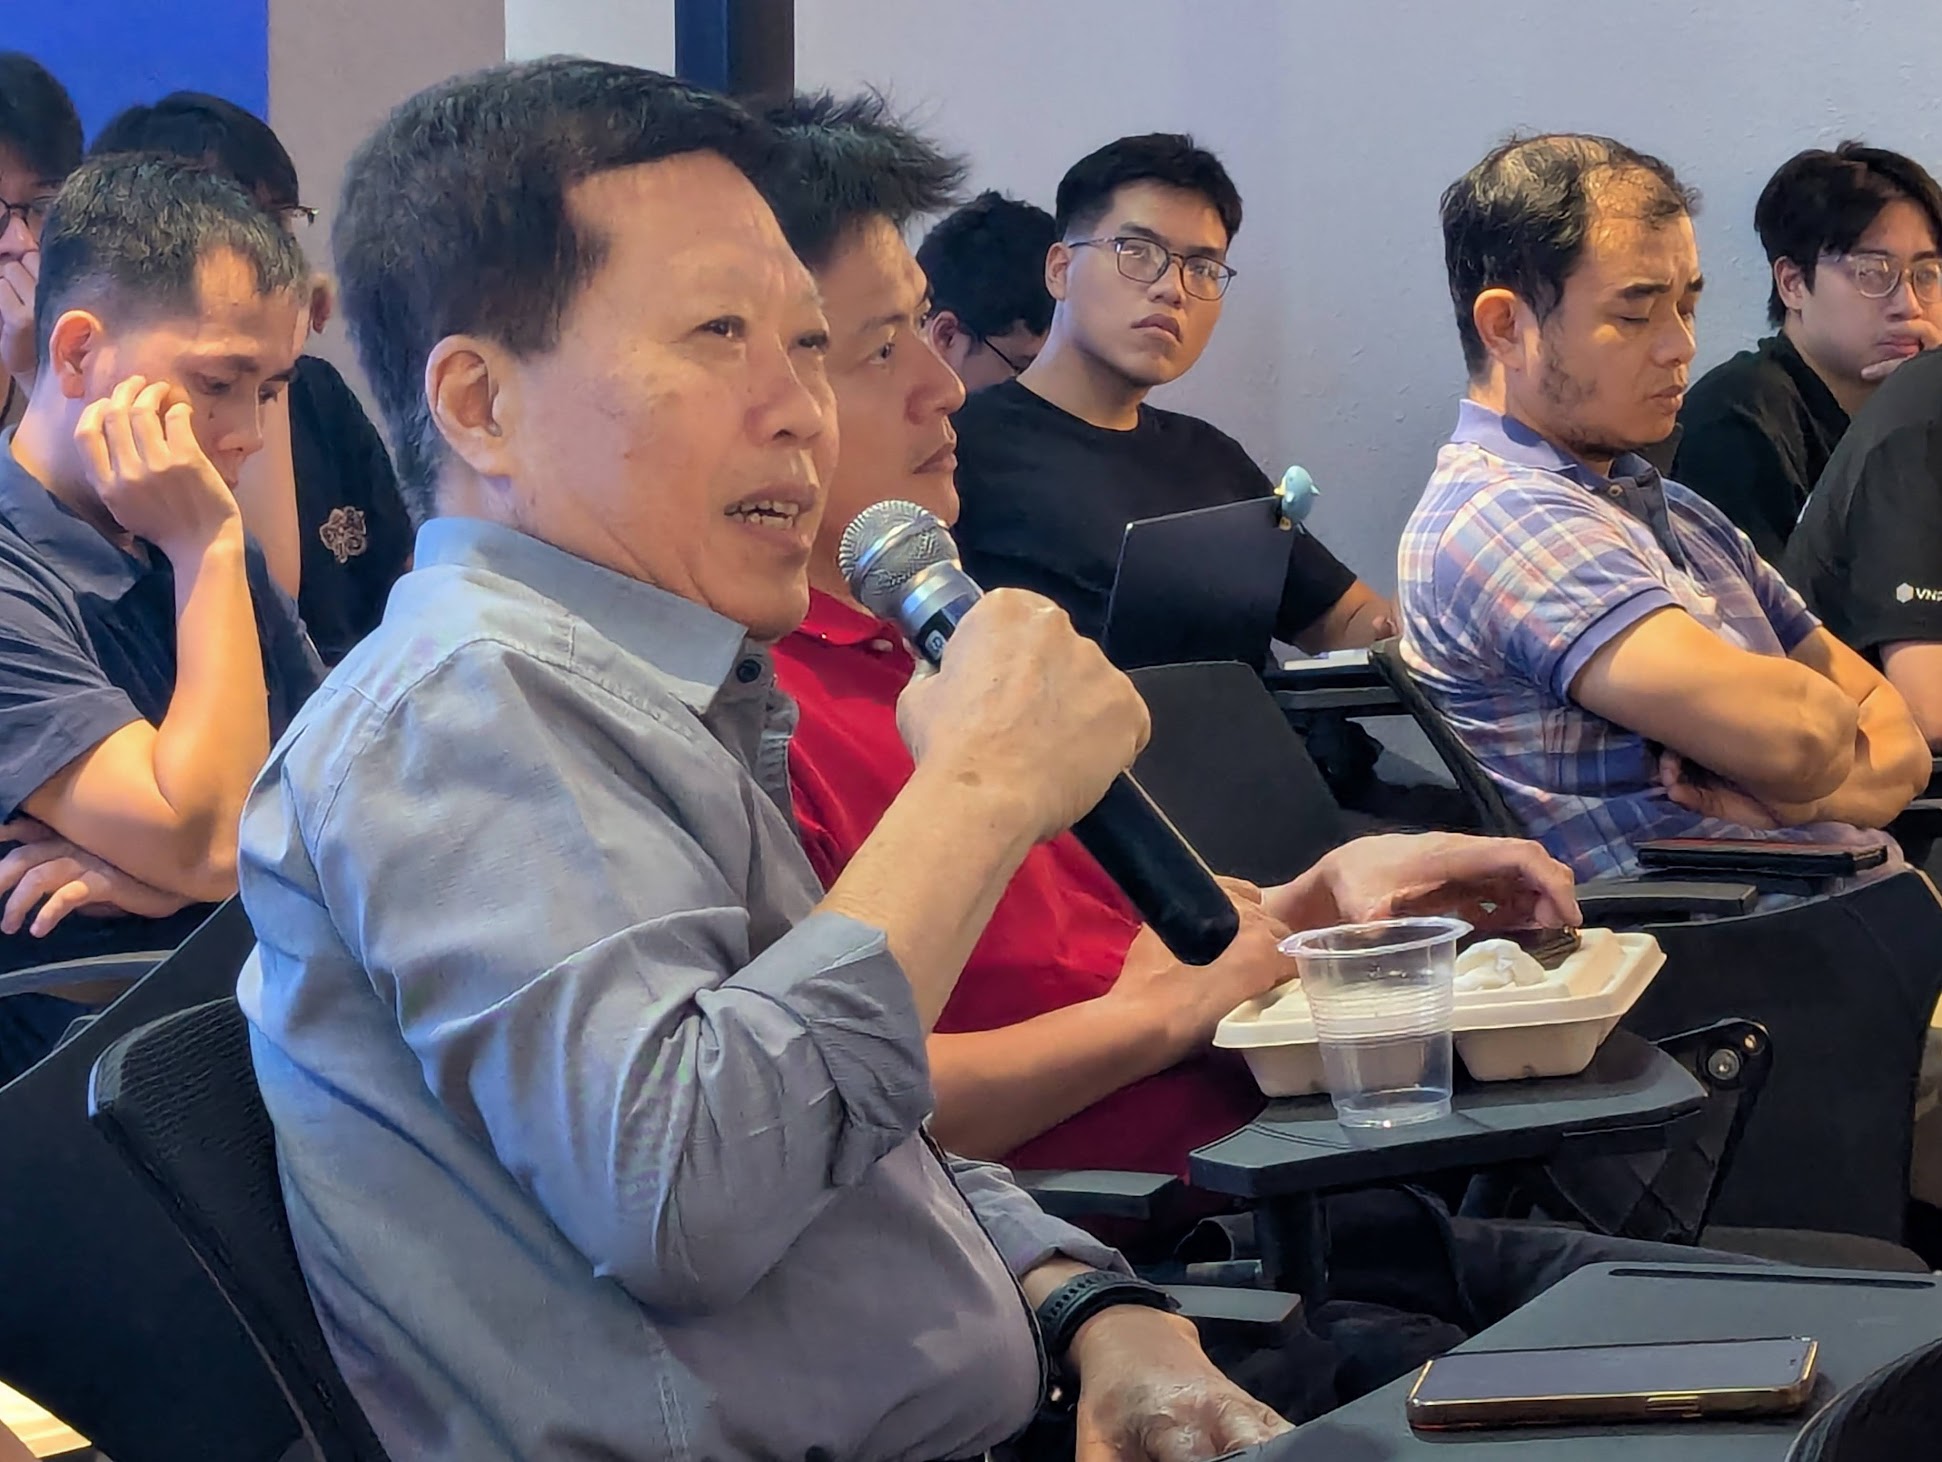
Thông qua Lunch Seminar định kỳ, SoICT tiếp tục duy trì không gian chia sẻ kết quả nghiên cứu và kết nối cộng đồng học thuật. Chương trình không chỉ cập nhật các hướng tiếp cận mới trong Physical AI mà còn gợi mở những vấn đề để giảng viên, nhà nghiên cứu và sinh viên tiếp tục tìm hiểu, trao đổi trong lĩnh vực trí tuệ nhân tạo và robotics.